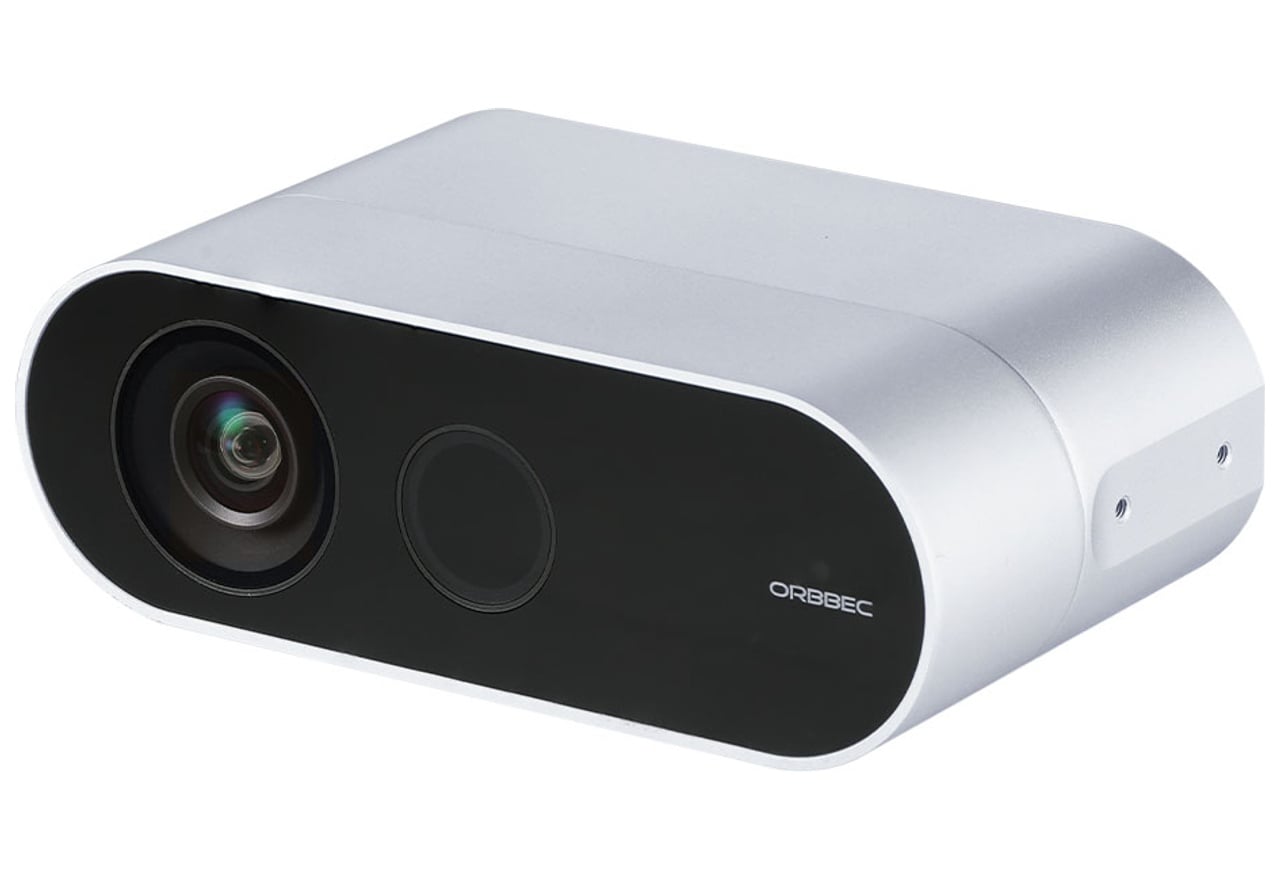
ToF方式の深度認識に対応し、ロボティクスやボディトラッキングに利用できる深度カメラ
- 最大4K解像度の映像に対応
- 最大1024×1024の深度解像度に対応
- 6DoFのIMUを搭載
- USB Type-Cケーブル1本で利用可能
- 別売のSync Hubシリーズでマルチカメラ同期に対応
型番:Femto Bolt
JANコード:2000031313375
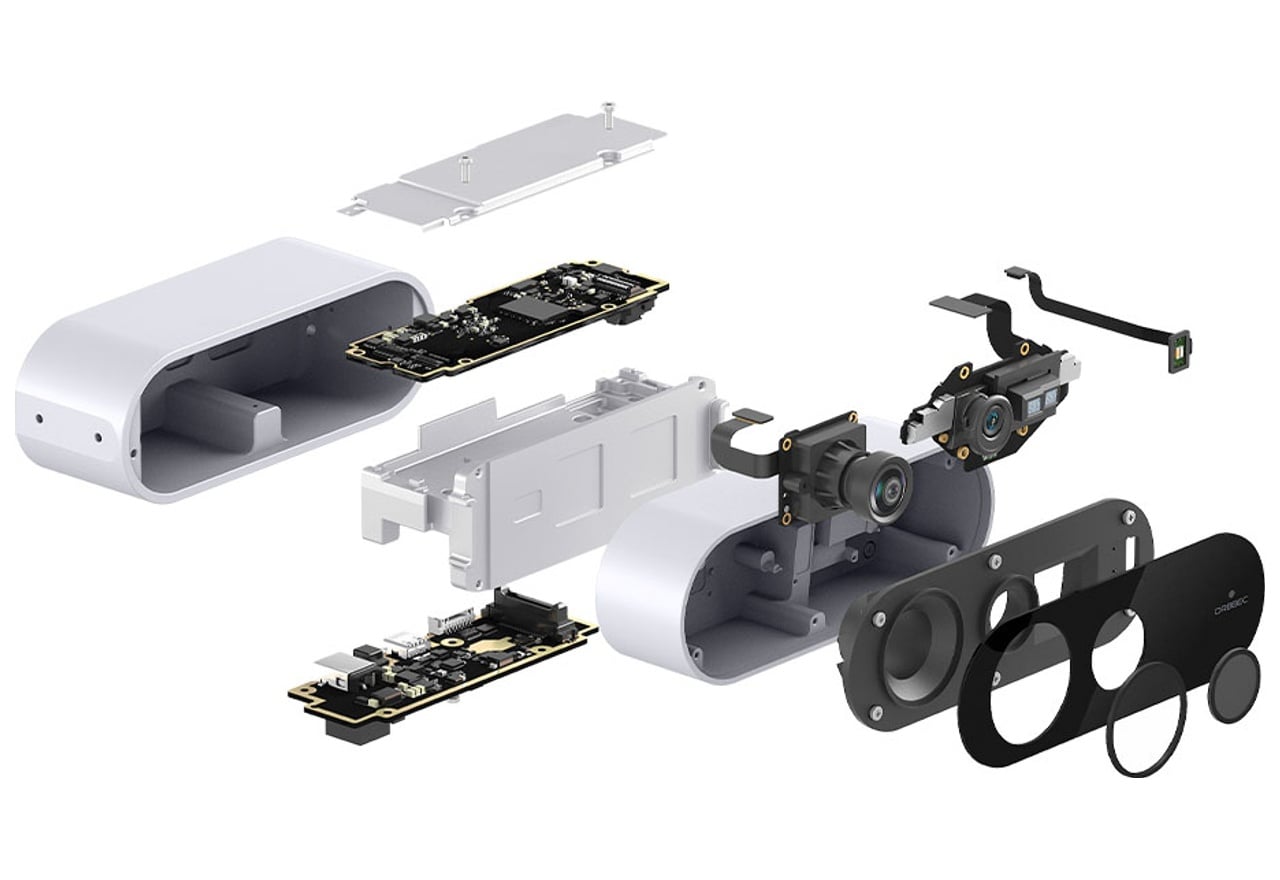
製品特徴
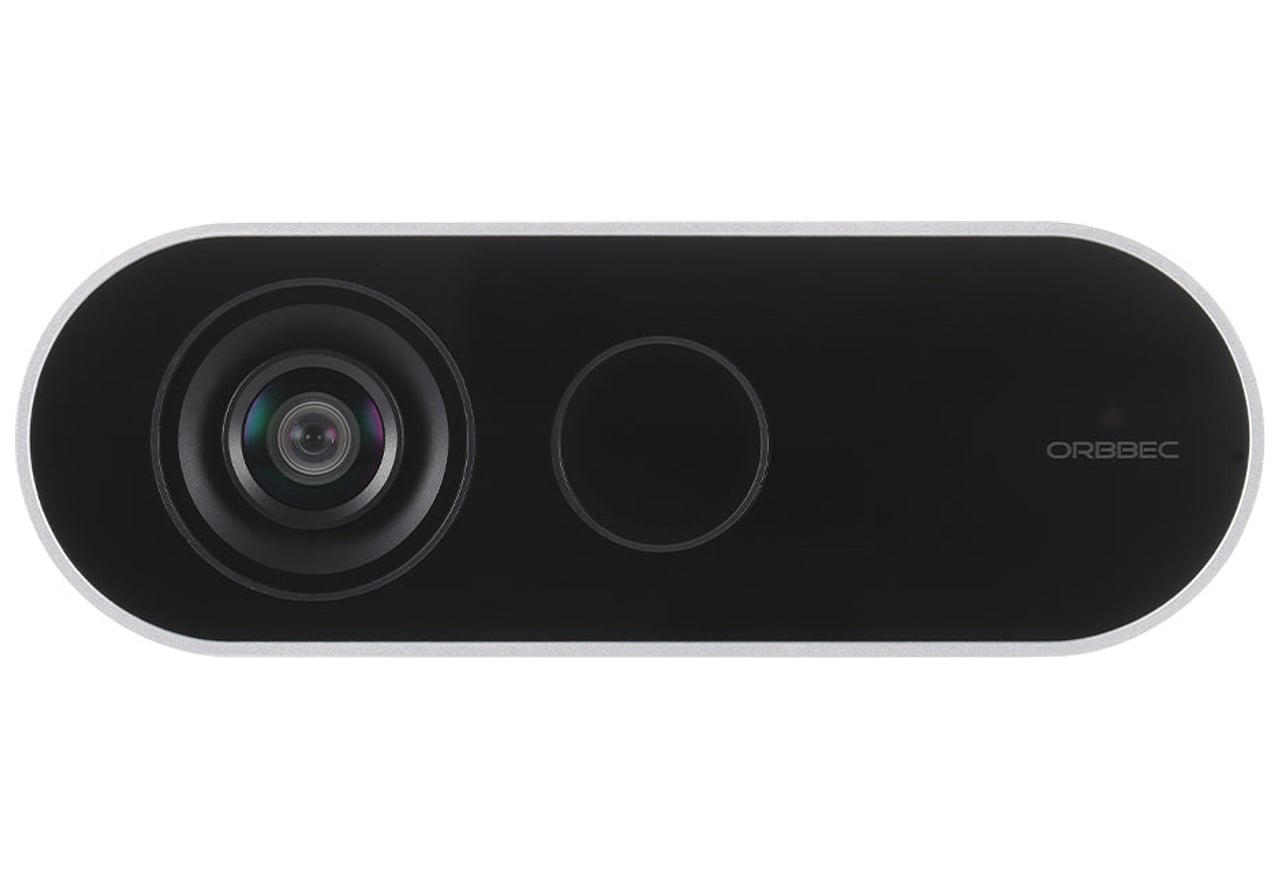
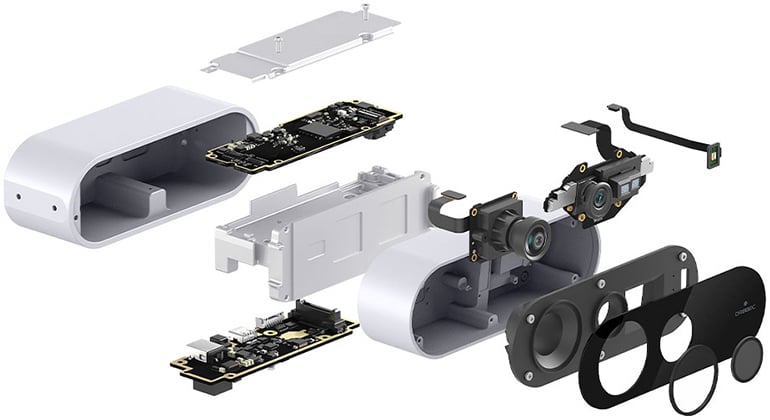
ToF方式に対応した小型深度カメラ
4K解像度とToF(Time of Flight)方式の深度センサーを搭載した小型カメラです。6DoFのIMUを搭載しており、ロボットアームの制御やボディ・トラッキングなどの用途で活躍します。
Microsoft Azure Kinectと代替可能
本製品はMicrosoft Azure Kinect DKの代替としても動作させられます。Orbbec SDK K4A Wrapperを使用することで、最小限の更新でFemto BoltをAzure Kinectの環境で利用できるようになります。
複数カメラの同期も可能
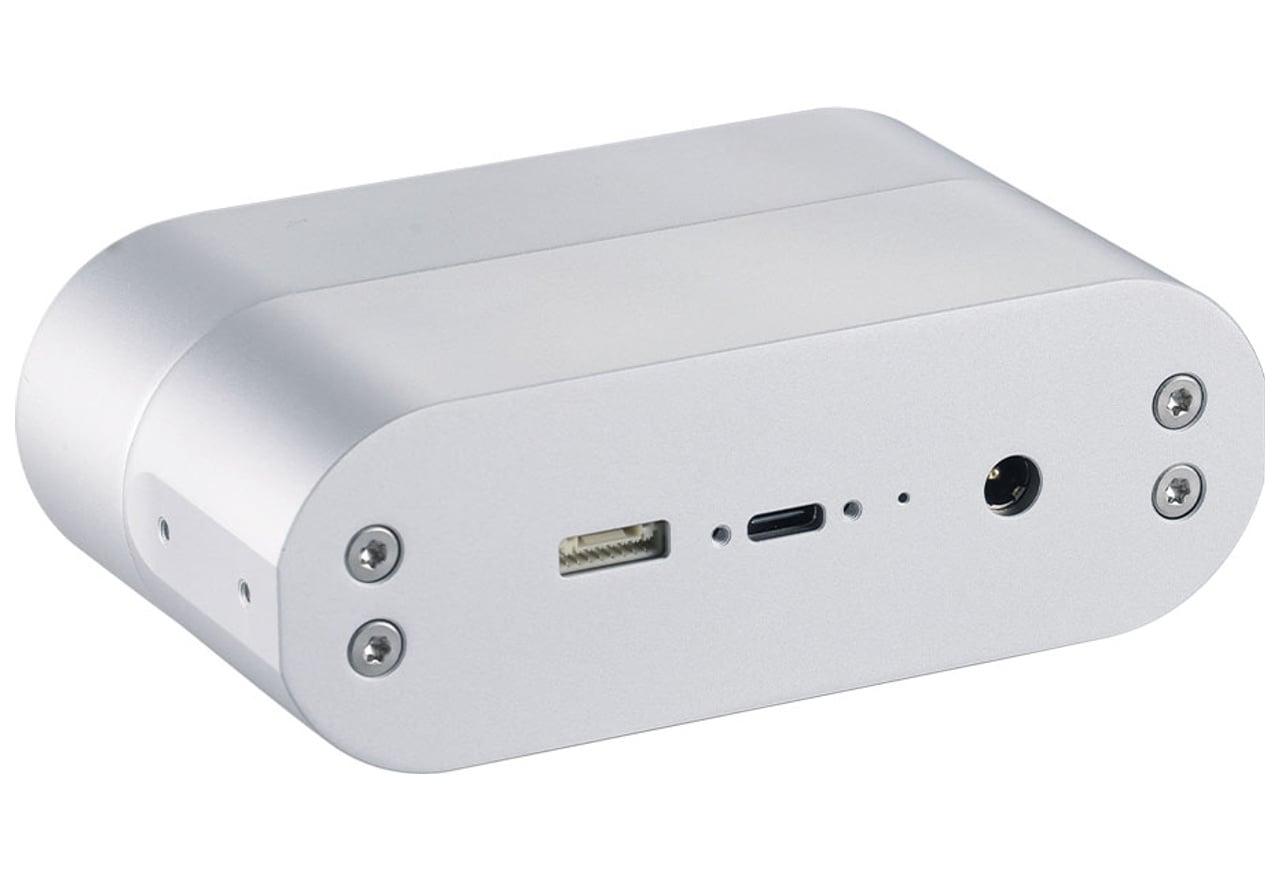
USB Type-C端子を備えており、データ転送と電力供給をケーブル1本でまかなえます。同期ポートと別売のOrbbec Sync Hubシリーズを接続することで、複数のカメラを同期させることができます。
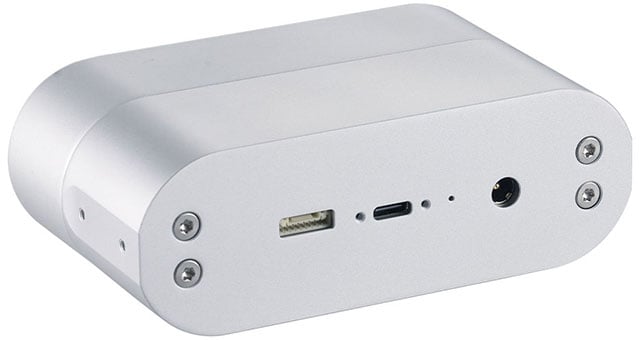
製品概要
| 製品名 | Femto Bolt |
| 解像度 | 最大3840×2160(30fps) |
| 視野角 | 80°(H)×51°(V) |
| 深度解像度 | WFOV:最大1024×1024(15fps) NFOV:最大640×576(30fps) |
| 深度視野角 | WFOV:120°(H)×120°(V) NFOV:75°(H)×65°(V) |
| 深度検出方式 | ToF(Time of Flight) |
| 深度検出範囲 | 0.25~5.46m |
| モーションセンサー | 6DoF対応IMU |
| インターフェース | USB 3.2 Gen 1 Type-C×1、同期ポート、電源端子 |
| 固定用ねじ穴 | 底面:1/4-20UNC 右側面:M2.5×2 左側面:M2.5×2 |
| 動作温度 | 10~25℃(屋内) |
| 動作湿度 | 8~90%(結露なきこと) |
| 本体サイズ | 115.30×40.26×64.95mm |
| 重量 | 348g |
| 出力データ | 点群、深度マップ、IR+RGB |
| 対応SDK | Orbbec SDK、Orbbec SDK K4A Wrapper |
| 保証期間 | 1年 |
| 型番 | Femto Bolt |
| JANコード | 2000031313375 |
| アスクコード | CM1337 |
| 発売時期 | 2024年 1月 |
※ 記載された製品名、社名等は各社の商標または登録商標です。
※ 仕様、外観など改良のため、予告なく変更する場合があります。
※ 製品に付属・対応する各種ソフトウェアがある場合、予告なく提供を終了することがあります。提供が終了された各種ソフトウェアについての問い合わせにはお応えできない場合がありますので予めご了承ください。
- Orbbec社 概要
- Orbbecは、3Dの世界に3Dビジョン技術を普及させ、業界のソリューション開発者のためのフルスタックプラットフォームを構築し、業界をリードする性能と価格のスマート製品を構築することを使命としています。
- メーカーウェブサイト:https://www.orbbec.com
製品に関するご質問や納期のご確認、お見積り依頼など、お気軽にお問い合わせください
お問い合わせはこちら